论文题目:Robotic Servo Tracking of Moving Targets with Dynamic Imitation Con...
论文题目:Lateral Reciprocal Collision Avoidance: A Probabilistic Social-Norm...
论文题目:Efficient Collision-Avoidance for Multi-Robot System with Superquad...
报告题目:PRIMP: PRobabilistically-Informed Motion Primitives for Efficient A...
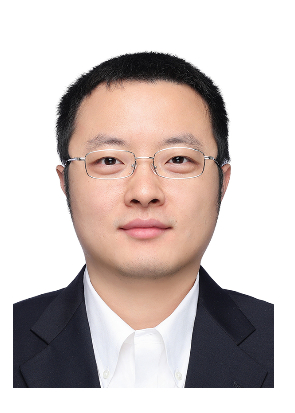
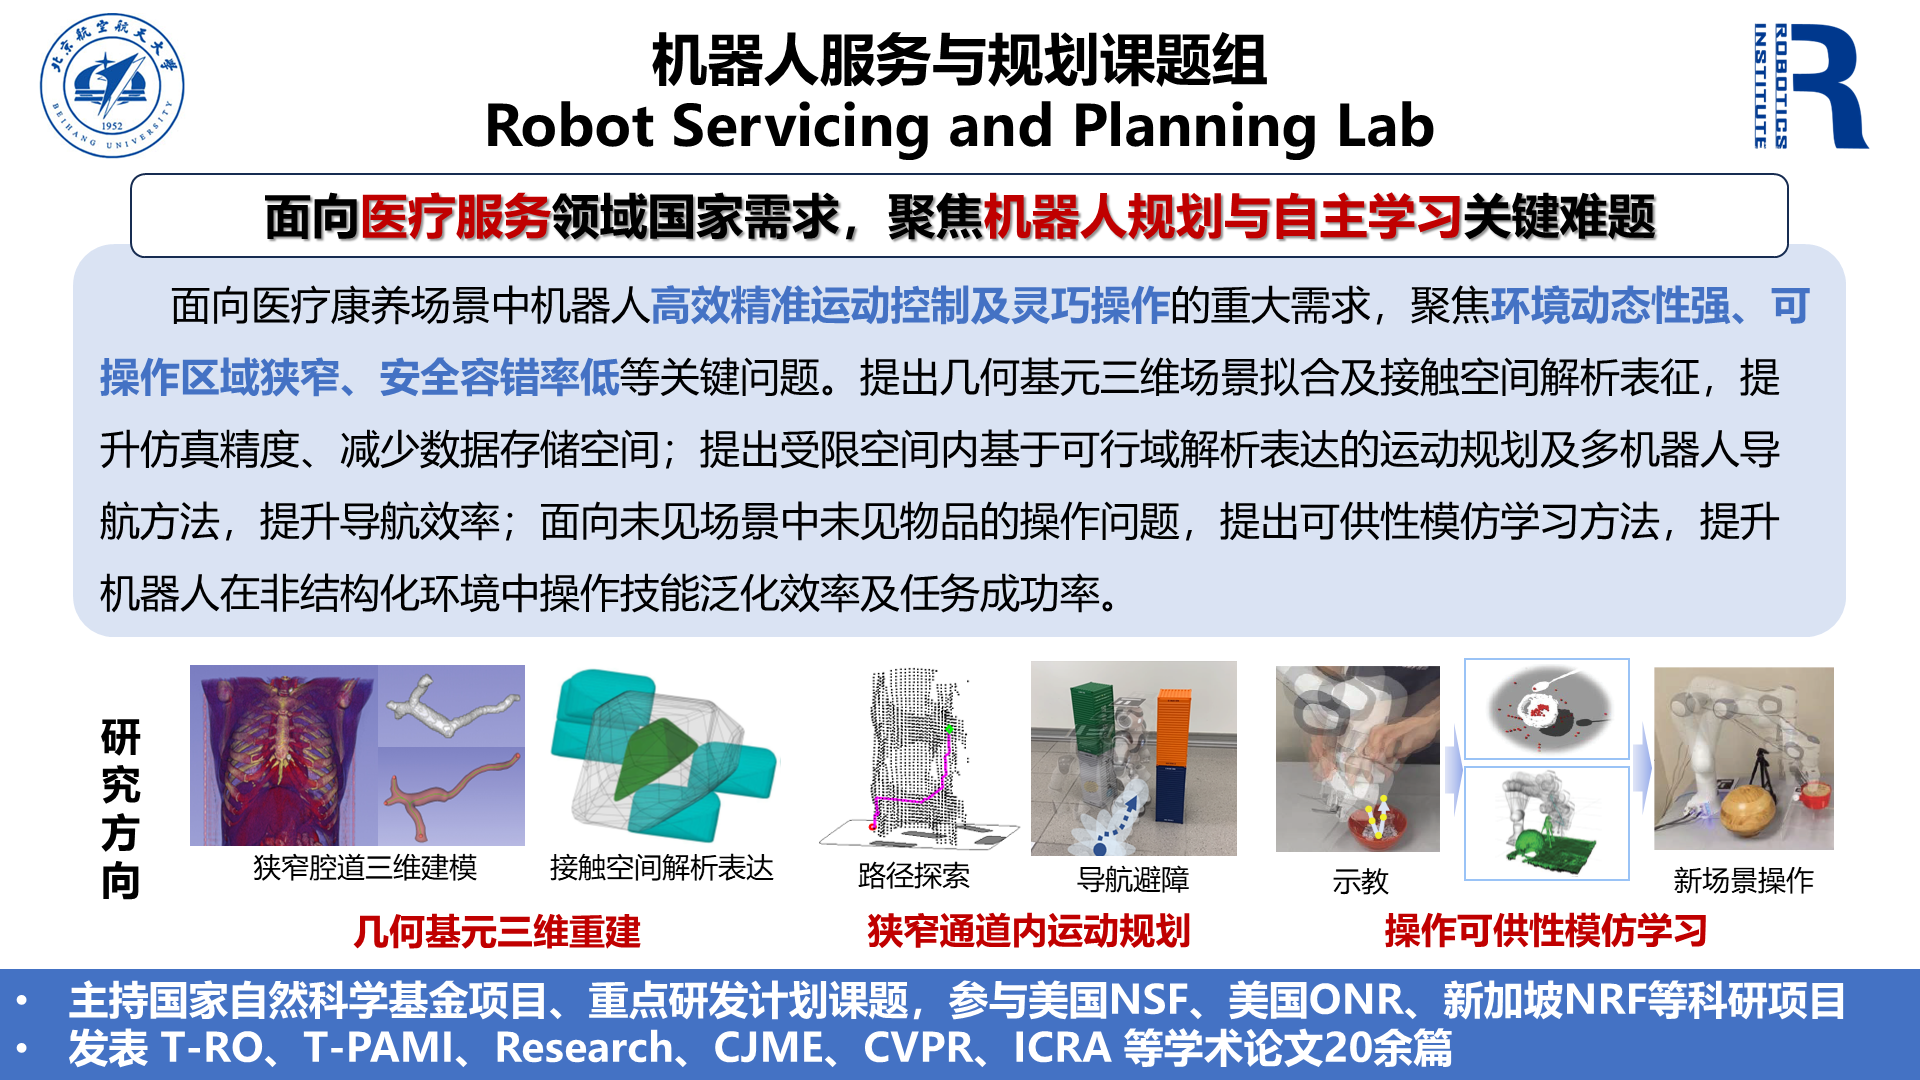
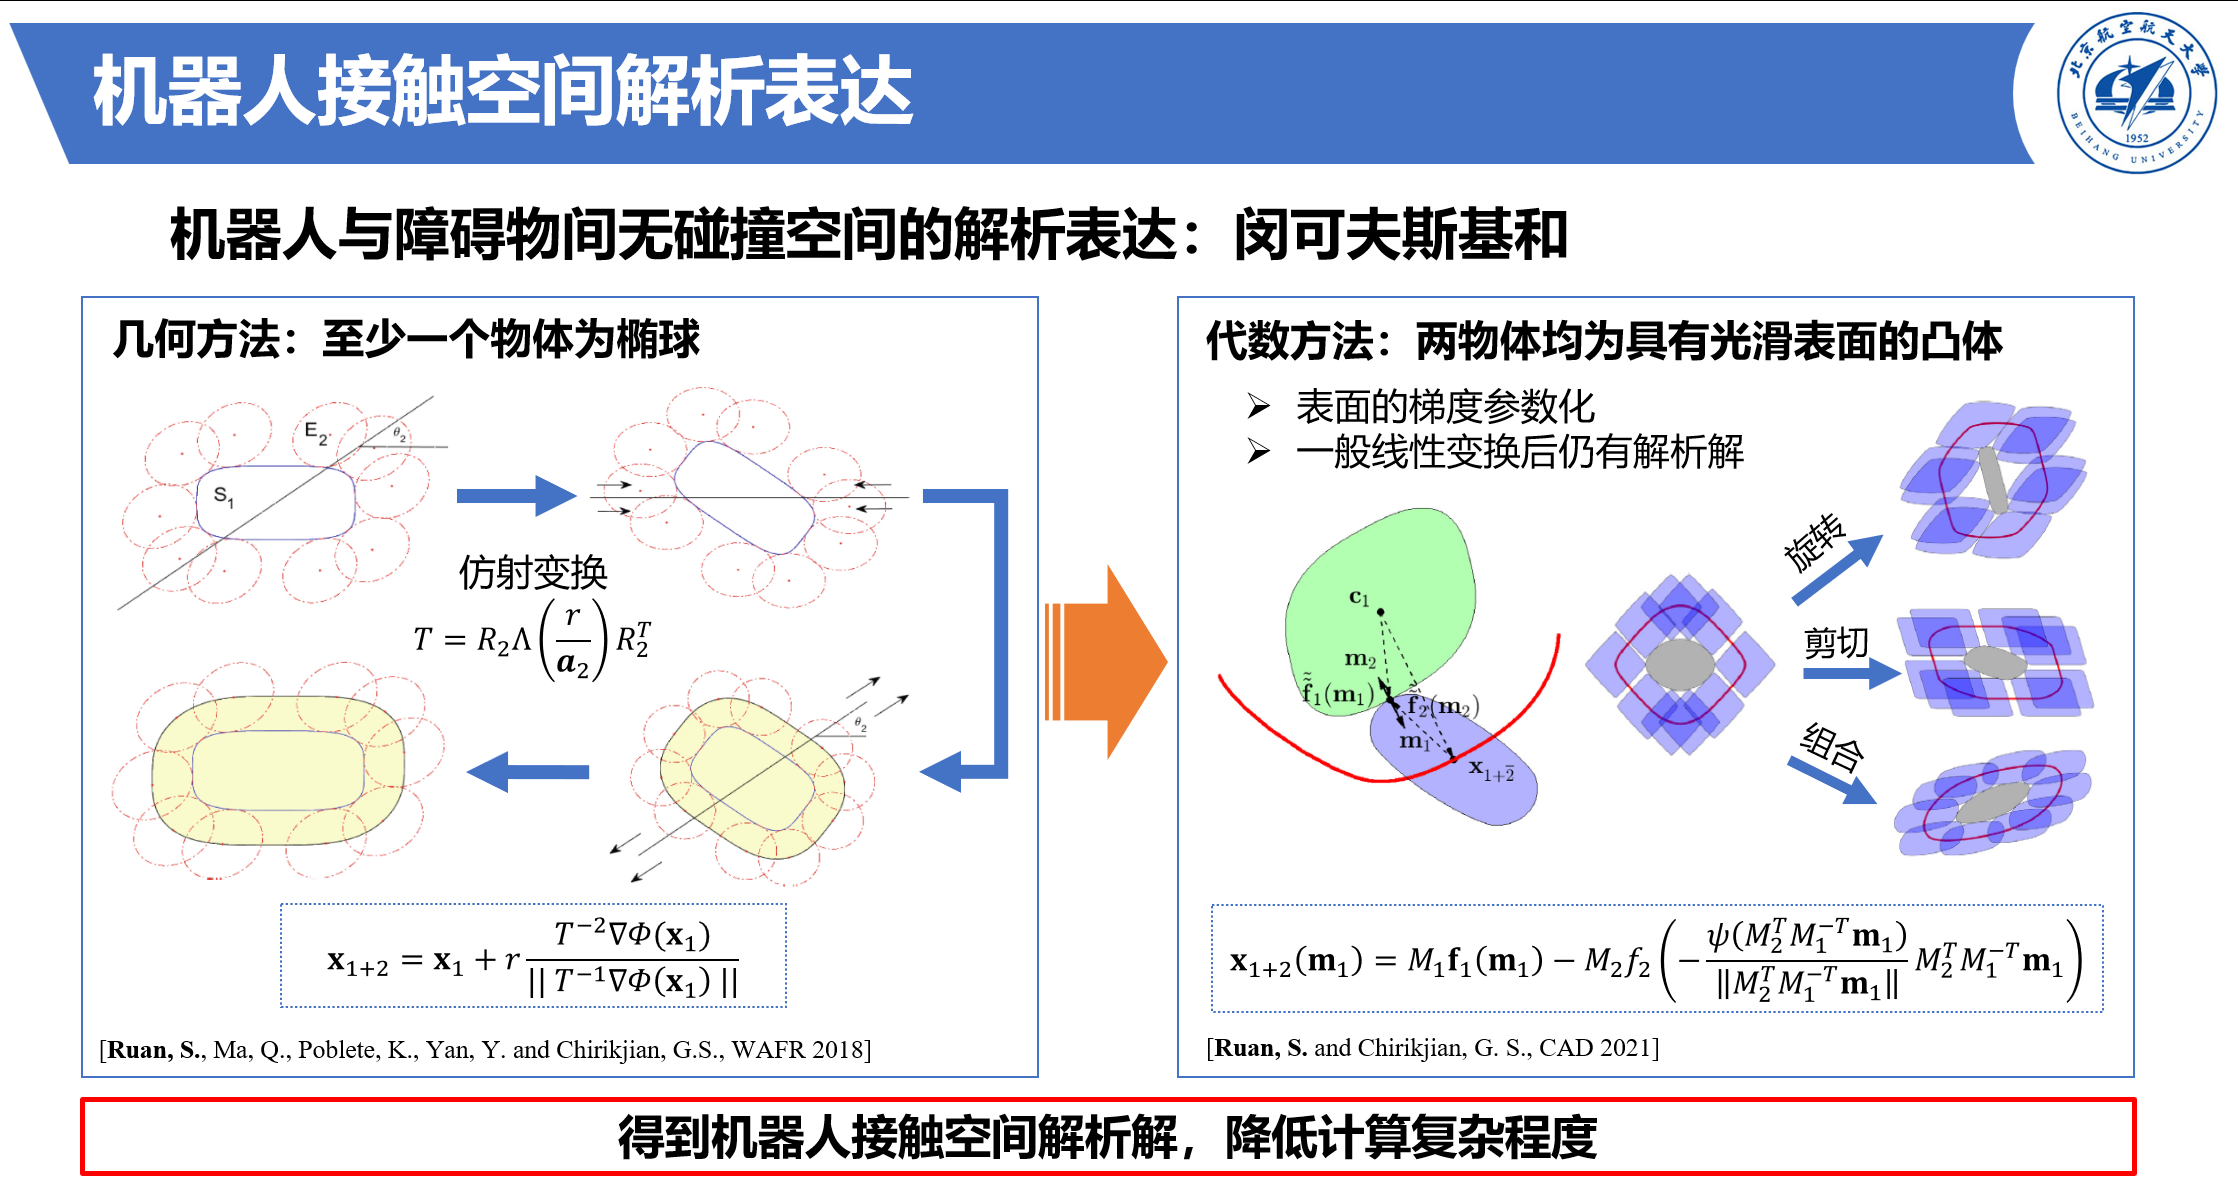
北京航空航天大学机械工程及自动化学院教授、博士生导师、国家级青年人才 研究方向包括医疗与服务机器人、机器人运动及路径规划、模仿学习、具身智能、计算几何等。2021-2024年曾任新加坡国立大学机械工程系博士后研究员。2020年于美国约翰霍普金斯大学获机械工程博士学位,主要研究方向为机器人学。曾为计算感知及机器人实验室(LCSR)一员,师从Gregory S. Chirikjian教授。本科毕业于哈尔滨工业大学机械工程专业。主持国家自...

论文
项目
著作
专利

The capability of robots to consecutively execute multi-task manipulation is essential for task adaptability. The challenge...
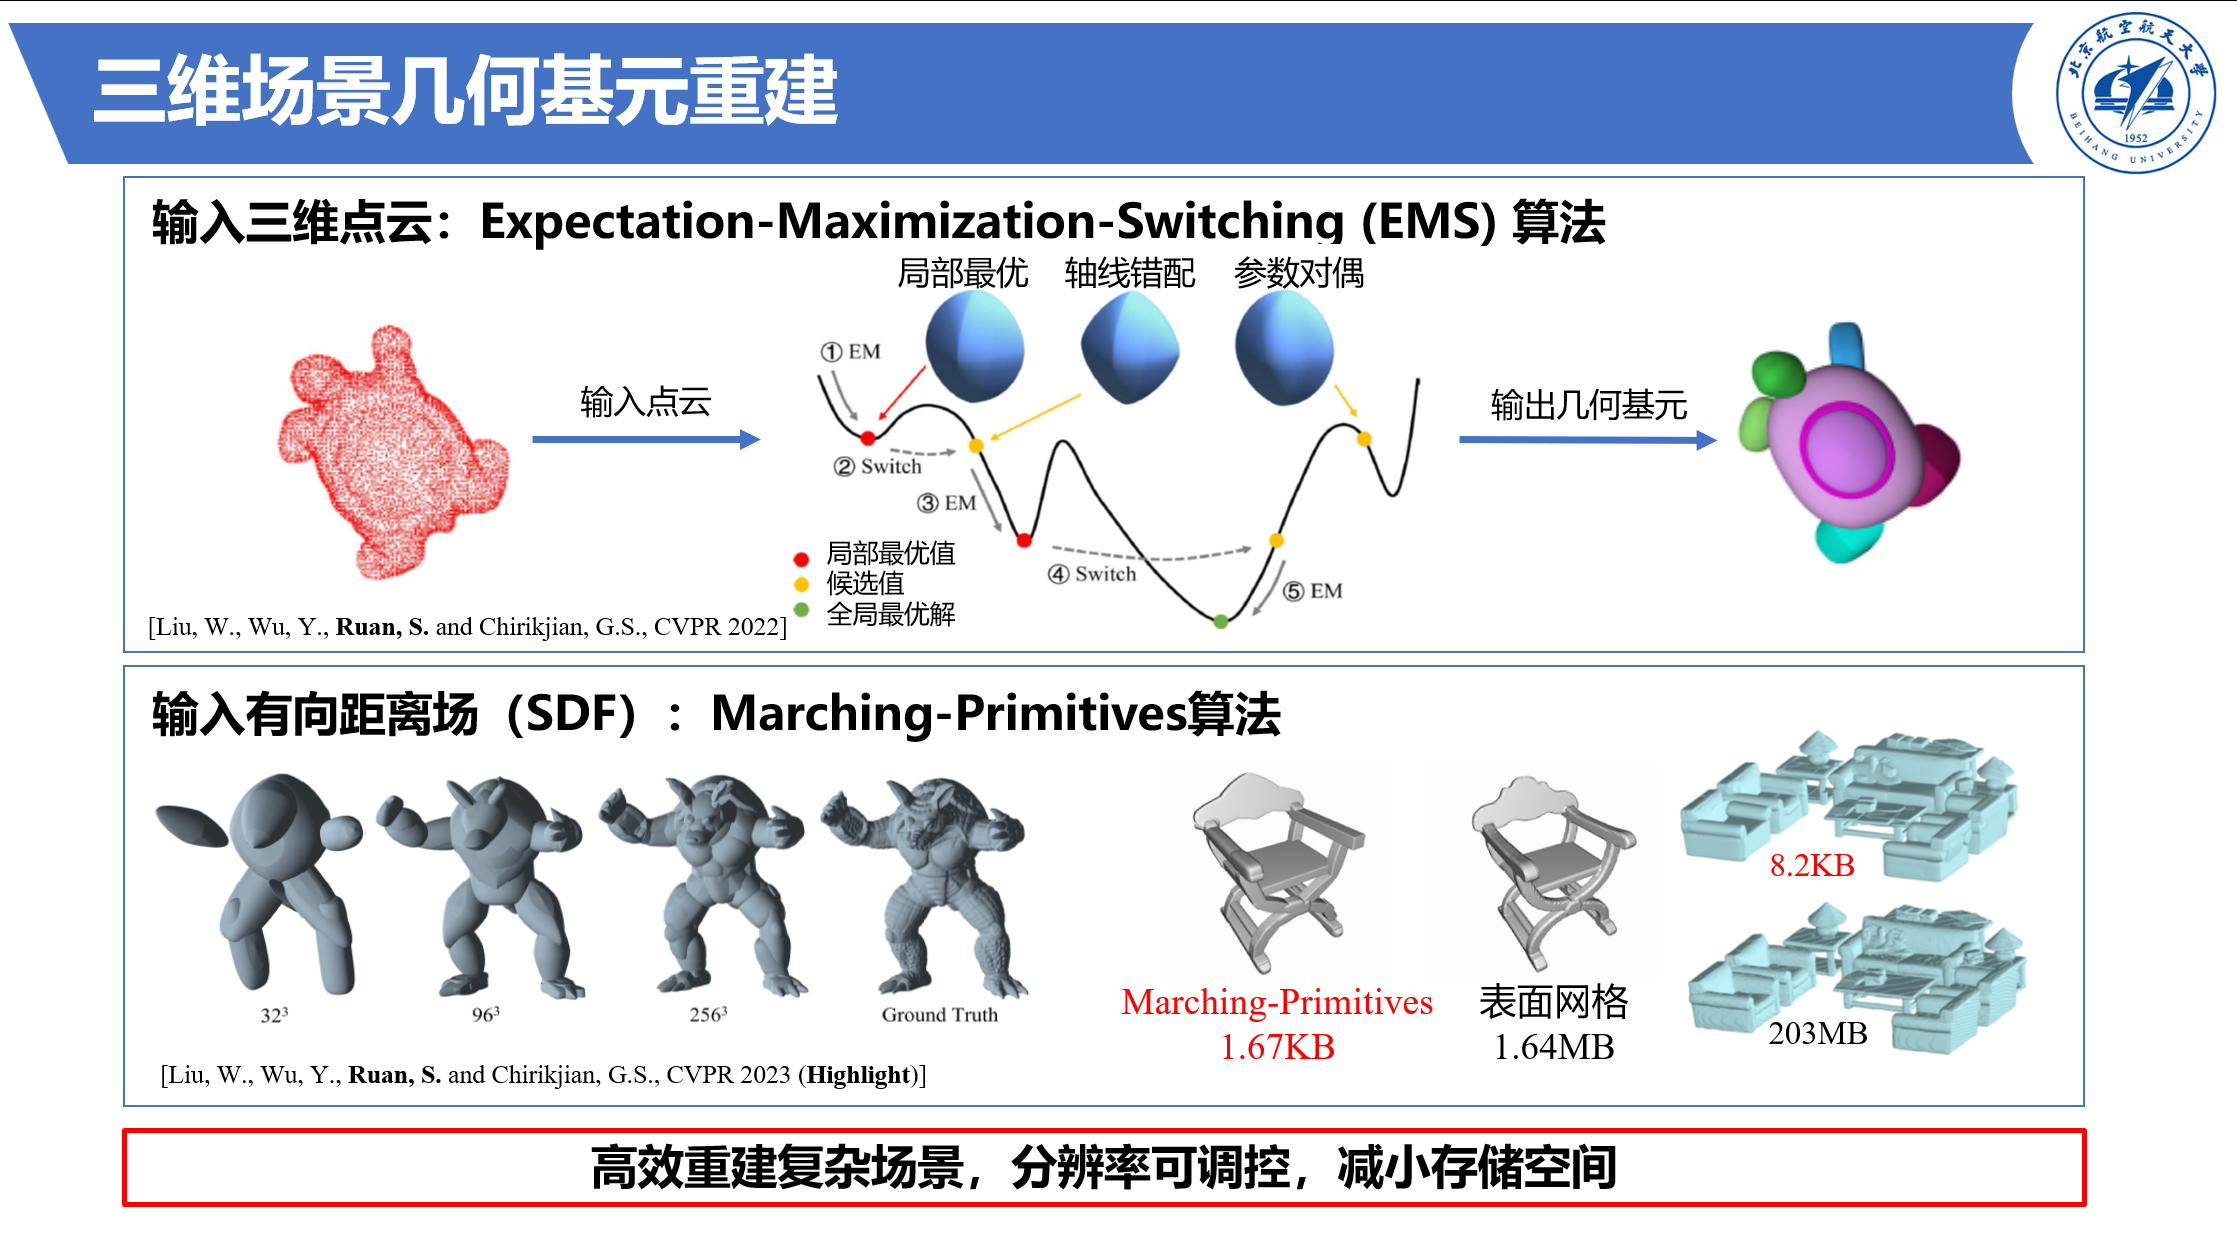
This work presents a novel method for fitting superquadrics to point clouds under the contamination of noise and outliers, ...
微信公众号